Trạng thái đề tài:
Lĩnh vực: Công nghệ thông tin, điện tử, viễn thông
Hoạt động: Hội thi Sáng tạo Kỹ thuật
Năm: 2026
Ngày nộp đề tài: 31/07/2026
Thông tin nhóm tác giả
Tên tác giả / nhóm tác giả: Nguyễn Đức Nhật Quang, Bùi Quang Vũ, Trần Thị Kiều, Nguyễn Phan Nguyên Bảo, Ngô Văn Tiến Đạt
Đơn vị công tác của chủ nhiệm: Trường Đại học Khoa học, Đại học Huế
Địa chỉ cơ quan của chủ nhiệm: 77 Nguyễn Huệ, Phường Thuận Hóa, TP Huế
Tính mới, tính sáng tạo của giải pháp
Tính mới của giải pháp không được xác lập ở từng công nghệ nền riêng lẻ, bởi Arduino, Blockly, cảm biến siêu âm, robot dò line và lập trình kéo-thả đã được sử dụng rộng rãi. Điểm mới nằm ở việc tích hợp và chuẩn hóa HUSC RoboCode, HUSC Shield, Robot HUSC, hướng dẫn sử dụng và lập trình, chương trình mẫu, bài tập, sa bàn và phương pháp đánh giá thành một chuỗi thống nhất. Trong chuỗi đó, mỗi khối lệnh học sinh thao tác được liên hệ với mã Arduino C/C++ được sinh ra, chân/cổng phần cứng tương ứng và hành vi cần quan sát trên robot. Cơ chế ánh xạ “khối lệnh – mã – chân – hành vi” giúp hệ thống có thể giải thích, truy vết và kiểm thử, khắc phục khoảng trống thường gặp khi phần mềm, mạch điều khiển, robot và tài liệu tồn tại như các thành phần rời. Giải pháp áp dụng quy trình kiểm thử theo ba tầng. Tầng mô-đun kiểm tra riêng động cơ, cảm biến dò line, cảm biến siêu âm, servo, nút nhấn và LED; tầng tích hợp kiểm tra mối quan hệ giữa cảm biến, quyết định và cơ cấu; tầng nhiệm vụ kiểm tra toàn bộ hệ thống trong giới hạn quỹ đạo, thời gian và luật thi. Khi phát sinh lỗi, người hướng dẫn có thể khoanh vùng theo thứ tự từ khối lệnh và mã sinh, đến chân/cổng, mô-đun và hành vi tổng thể, thay vì dò tìm trên toàn robot theo kinh nghiệm. Hướng dẫn sử dụng và lập trình cùng các chương trình mẫu đóng vai trò nguồn cấu hình thống nhất, giúp hạn chế xung đột chân, sai thư viện và tình trạng chương trình chạy đúng trên máy nhưng không đúng trên robot. Tính sáng tạo còn thể hiện trong cách tổ chức học tập và đánh giá hai cấp độ. Ở vòng cơ bản, học sinh nhận nền tảng, tài liệu và nhiệm vụ biết trước để tự luyện tập, hình thành kỹ năng nền và kiểm tra thiết bị. Ở vòng nâng cao, nhiệm vụ chỉ được công bố tại chỗ; học sinh phải phân tích, lập trình, nạp, thử và hiệu chỉnh trong thời gian giới hạn mà không có giáo viên hướng dẫn trực tiếp. Cách tổ chức này chuẩn hóa điều kiện kỹ thuật nhưng không chuẩn hóa lời giải: các đội vẫn phải tự quyết định thuật toán, tham số, chiến thuật và phân công công việc. Nhờ vậy, kết quả phản ánh rõ hơn khả năng vận dụng kiến thức, tự học, làm việc nhóm và giải quyết tình huống mới. So với các bộ robot đóng, nền tảng sử dụng Arduino và các chuẩn kết nối phổ biến nên có thể thay từng cảm biến, động cơ hoặc cơ cấu, đồng thời cho phép giáo viên xây dựng nhiệm vụ mới trên cùng cấu hình. HUSC RoboCode vừa giảm rào cản cú pháp bằng lập trình kéo-thả, vừa hiển thị mã C/C++ để học sinh chuyển dần sang lập trình văn bản. Đây là ưu điểm khoa học và giáo dục quan trọng: công cụ đảm nhận thao tác cấu hình lặp lại, còn người học tập trung vào tư duy thuật toán và quan sát phản hồi vật lý. Trên cơ sở đối chiếu các tài liệu, sản phẩm và nguồn chính thống được trình bày trong báo cáo toàn văn, nhóm tác giả chưa ghi nhận tại thành phố Huế và Việt Nam một giải pháp đã công bố trùng đồng thời toàn bộ chuỗi HUSC RoboCode – HUSC Shield – Robot HUSC – hướng dẫn sử dụng và lập trình – sa bàn, nhiệm vụ – cơ chế đánh giá hai vòng, đồng thời đã được triển khai thống nhất cho nhiều đội thuộc nhiều trường. Tính mới vì vậy được xác lập ở cấu trúc hệ thống và phương thức triển khai, không phải ở các công nghệ nền riêng lẻ. Nhóm tác giả cam kết giải pháp chưa được trao giải tại Hội thi Sáng tạo kỹ thuật hoặc Giải thưởng Sáng tạo Khoa học Công nghệ cấp thành phố, cấp tỉnh và toàn quốc trước thời điểm nộp hồ sơ dự thi.
Khả năng ứng dụng
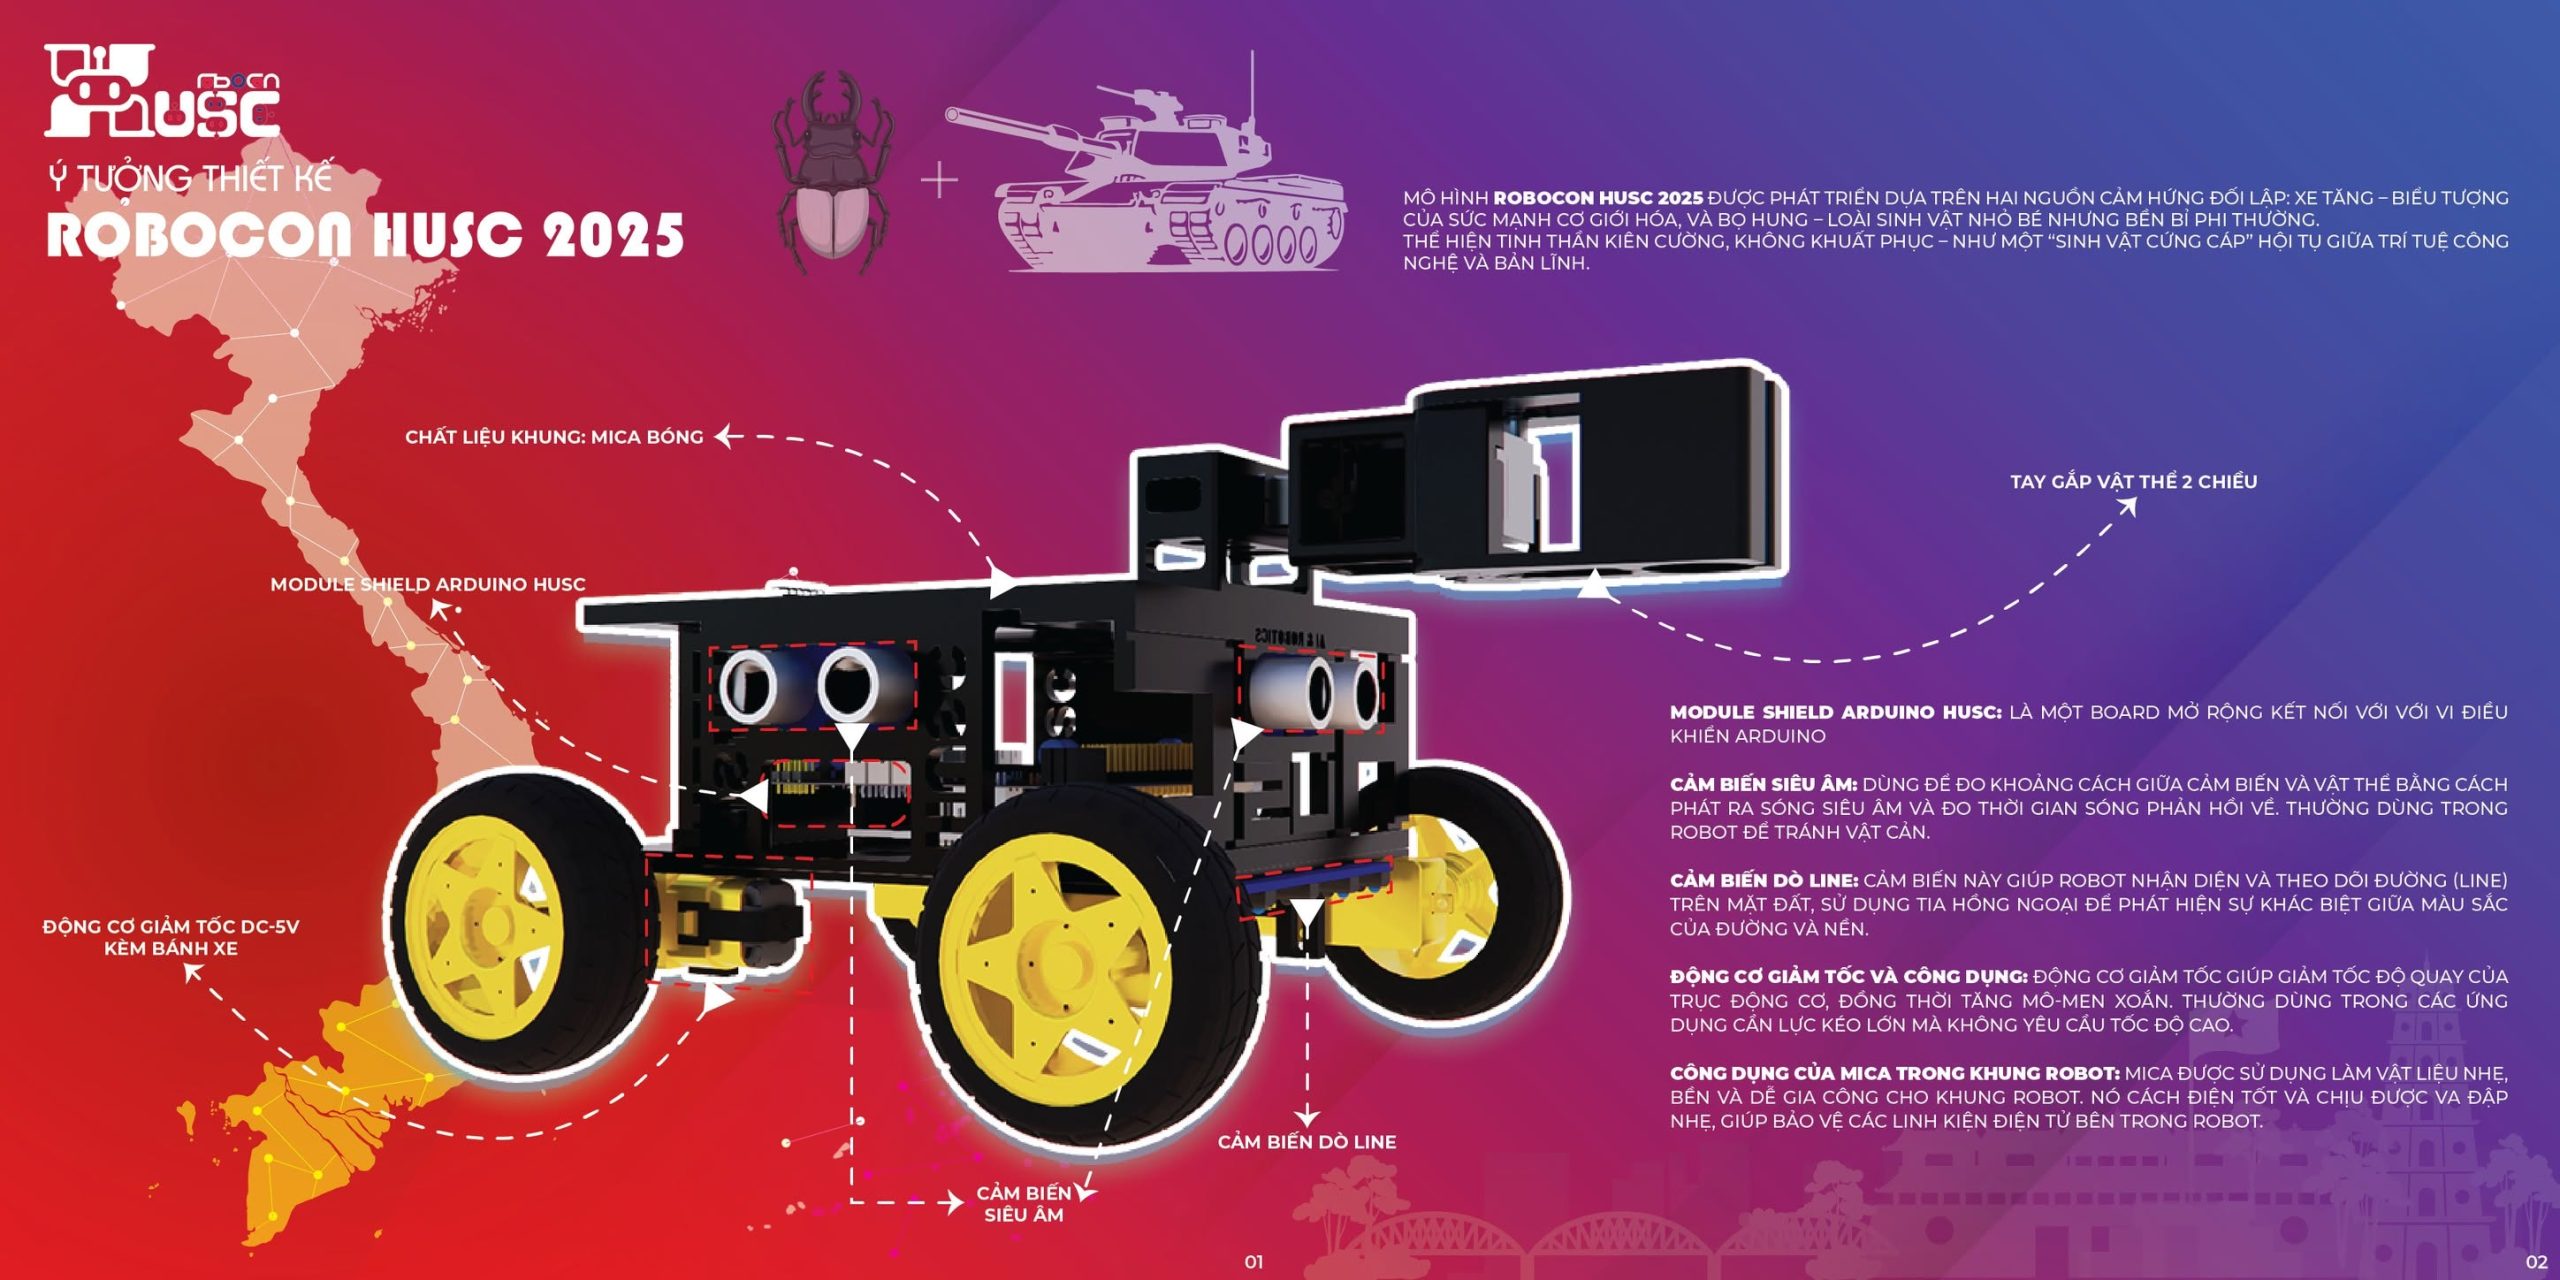
Giải pháp đã được áp dụng trong quá trình chuẩn bị và tổ chức Robocon HUSC 2025 tại Trường Đại học Khoa học, Đại học Huế. Từ tháng 7/2025 đến ngày 12/10/2025, toàn bộ 15/15 đội thuộc 12 trường cùng sử dụng HUSC RoboCode, HUSC Shield, Robot HUSC, hướng dẫn sử dụng và lập trình cùng các chương trình mẫu. Việc triển khai đồng thời cho nhiều đội cho thấy nền tảng có thể duy trì một cấu hình phần mềm, sơ đồ chân, tài liệu và hệ nhiệm vụ thống nhất mà không buộc từng trường tự thiết kế robot từ đầu. Sa bàn chung kết kiểm tra chuỗi hành vi tự động gồm xuất phát, lấy và đặt vật, đi qua hầm và về đích trong tối đa 3 phút; do đó nền tảng đã được thử nghiệm trong điều kiện tích hợp thực tế, không chỉ dừng ở mô hình phòng thí nghiệm. Khả năng áp dụng trong điều kiện thành phố Huế dựa trên ba đặc điểm: yêu cầu hạ tầng vừa phải, cấu hình đã chuẩn hóa và nội dung có thể phân bậc. Một trường có máy tính, trình duyệt, công cụ nạp Arduino, nguồn an toàn và giáo viên nắm kiến thức điện cơ bản có thể triển khai. HUSC Shield tích hợp nguồn, driver và các cổng ngoại vi, giúp giảm mô-đun rời và số lựa chọn đấu nối; linh kiện phổ biến cho phép thay thế và sửa chữa tại chỗ. Gói chuyển giao có thể bao gồm phần mềm và mã nguồn, bảng ánh xạ chức năng – mã – chân, hướng dẫn sử dụng và lập trình, chương trình mẫu, bài tập, sơ đồ Shield, bộ kiểm thử, sa bàn hoặc bản vẽ sa bàn, quy trình an toàn, bảo trì và xử lý lỗi. Nội dung có thể được điều chỉnh theo ba cấp học. Học sinh tiểu học lớp 4–5 làm quen với trình tự, chuyển động, LED và dừng theo khoảng cách qua các khối lệnh mẫu; học sinh THCS thực hành điều kiện, vòng lặp, dò line, siêu âm, servo và nhiệm vụ theo trạm; học sinh THPT giải quyết bài toán tích hợp cảm biến – cơ cấu – thuật toán và nhiệm vụ chưa biết trước. Phạm vi đã được kiểm chứng trực tiếp hiện nay là học sinh THPT; việc mở rộng sang tiểu học và THCS cần được triển khai thử có ghi nhận để điều chỉnh tốc độ, thời lượng, độ khó và yêu cầu giám sát. Lộ trình nhân rộng tại Huế gồm chuẩn hóa bài tập và tiêu chí theo cấp học; triển khai thử tại một số trường; tập huấn giáo viên đầu mối về lập trình, kiểm thử và an toàn; sau đó chuyển giao theo cụm trường, kết hợp câu lạc bộ, ngày hội STEM và cuộc thi. Cùng một robot có thể phục vụ nhiều chủ đề: đo khoảng cách bằng siêu âm, phản xạ ánh sáng qua cảm biến dò line, chuyển động và vận tốc qua động cơ, mô men và cơ cấu qua tay gắp. Khả năng tái sử dụng cho môn học, hoạt động trải nghiệm, câu lạc bộ và đội tuyển làm tăng hiệu suất sử dụng thiết bị. Giải pháp có khả năng thương mại hóa theo mô hình kết hợp sản phẩm với dịch vụ. Gói cơ bản gồm robot, Shield, HUSC RoboCode, hướng dẫn sử dụng và lập trình cùng bài tập; gói trường học bổ sung thiết bị thay thế, tập huấn giáo viên và hỗ trợ kỹ thuật; gói thi đấu bổ sung sa bàn, nhiệm vụ, tài liệu chấm và quy trình tổ chức. Các doanh nghiệp trên địa bàn có thể tham gia gia công PCB, lắp ráp điện tử, chế tạo cơ khí, in chi tiết, cung ứng linh kiện, bảo trì và đào tạo. Nhờ đó, khả năng nhân rộng không phụ thuộc hoàn toàn vào một đơn vị sản xuất duy nhất mà có thể hình thành mạng lưới cung ứng và hỗ trợ tại địa phương.
Hiệu quả kinh tế xã hội
Hiệu quả kinh tế trước hết thể hiện ở mức giá và khả năng tái sử dụng. Giá trung bình của một bộ Robot HUSC cấu hình chuẩn phục vụ học tập và thi đấu khoảng 3,5 triệu đồng/bộ. Để tham khảo, báo cáo toàn văn đối chiếu với giá niêm yết của một số robot giáo dục đã biết và quy đổi theo tỷ giá 26.525 VND/USD ngày 29/7/2026. Các sản phẩm khác nhau về linh kiện, hệ sinh thái và phụ kiện, vì vậy bảng dưới đây chỉ phản ánh khoảng giá, chưa bao gồm vận chuyển, thuế nhập khẩu, bảo hành và chênh lệch cấu hình. Bên cạnh giá mua ban đầu, cấu trúc mô-đun cho phép thay riêng cảm biến, động cơ, servo hoặc chi tiết cơ khí thay vì loại bỏ toàn bộ robot. Phần mềm, hướng dẫn sử dụng và lập trình, chương trình mẫu và sa bàn có thể dùng lại qua nhiều khóa học và đợt thi. Việc dùng chung cấu hình còn giảm chi phí chuẩn bị giáo án, xử lý lỗi và hỗ trợ kỹ thuật. Khi được phát triển thành sản phẩm, giải pháp có thể mở rộng thị trường cho các trường học, câu lạc bộ, trung tâm STEM và đơn vị tổ chức sự kiện; đồng thời tạo giá trị gia tăng ở các khâu thiết kế, gia công, lắp ráp, đào tạo, bảo trì và tổ chức thi đấu tại Huế. Về hiệu quả kỹ thuật, Shield tích hợp nguồn, driver và cổng ngoại vi giúp giảm dây rời, hạn chế sai chân và tạo cấu hình lặp lại giữa nhiều robot. Quy trình ánh xạ và kiểm thử theo tầng rút ngắn phạm vi tìm lỗi; HUSC RoboCode tự lưu dự án, hiển thị mã C/C++ và hỗ trợ lựa chọn bo, cổng nạp, qua đó giảm nguy cơ mất bài và làm rõ quá trình sinh mã. Thiết kế mở cho phép thay thế, mở rộng mô-đun theo chuẩn Arduino và chủ động bảo trì trong nước. Việc 15 đội cùng sử dụng nền tảng trong một giai đoạn triển khai và thi đấu là minh chứng thực tế về khả năng vận hành, dù các phiên bản tiếp theo vẫn cần bổ sung nhật ký kỹ thuật và dữ liệu định lượng để đánh giá sâu hơn. Về hiệu quả giáo dục, lập trình kéo-thả giảm tải cú pháp cho người mới nhưng vùng mã C/C++ tạo cầu nối sang lập trình văn bản. Học sinh quan sát trực tiếp tác động của điều kiện, vòng lặp, hàm, ngưỡng cảm biến và tốc độ động cơ trên robot; từ đó thực hiện chu trình đặt giả thuyết, thử nghiệm, ghi nhận sai lệch và cải tiến. Các nhiệm vụ tích hợp kiến thức về thời gian truyền sóng, phản xạ ánh sáng, chuyển động, ma sát, mô men và điều khiển cơ cấu. Mô hình hai vòng còn rèn năng lực tự học, chuyển giao kiến thức, quản lý thời gian, phân công nhóm và ra quyết định trong điều kiện giới hạn. Về hiệu quả xã hội, việc cung cấp cùng phần mềm, phần cứng, tài liệu và điều kiện thi cho các đội góp phần nâng cao công bằng trong tiếp cận công nghệ; kết quả ít phụ thuộc hơn vào khả năng mua robot đắt tiền hoặc tự chế tạo cơ khí. Giải pháp tạo liên kết giữa trường đại học và trường phổ thông thông qua trao thiết bị, tập huấn, hỗ trợ và thi đấu; sau sự kiện, robot vẫn có thể tiếp tục phục vụ câu lạc bộ, bài học STEM và đề tài khoa học kỹ thuật. Việc làm chủ công nghệ tại địa phương giúp giáo viên và học sinh chủ động phát triển nội dung phù hợp với điều kiện từng trường. Giải pháp không tạo tác động xấu đáng kể đến môi trường và điều kiện làm việc khi được triển khai đúng hướng dẫn. Đầu cắm, sơ đồ chân, quy trình kiểm tra nguồn và thử từng mô-đun giúp hạn chế đấu nối tùy tiện và hình thành thói quen vận hành thiết bị điện – cơ có kiểm soát. Thiết kế mô-đun kéo dài vòng đời thiết bị và giảm nhu cầu thải bỏ toàn bộ robot khi một bộ phận hỏng. Với học sinh nhỏ tuổi, gói chuyển giao bắt buộc quy định giới hạn tốc độ, nguồn an toàn, khu vực thử riêng và sự giám sát của giáo viên. Trên phương diện phát triển địa phương, chuỗi hoạt động từ R&D, gia công PCB, lắp ráp điện tử, cơ khí, kiểm thử, đóng gói đến đào tạo và bảo trì có khả năng tạo thêm công việc theo dự án cho kỹ sư, kỹ thuật viên, giảng viên, sinh viên và cơ sở gia công tại Huế. Tổng hợp các kết quả cho thấy giải pháp mang lại giá trị đồng thời về kinh tế, kỹ thuật, giáo dục và xã hội: chi phí tiếp cận phù hợp hơn nhiều phương án nhập khẩu; cấu hình dễ lặp lại, bảo trì và mở rộng; học sinh tập trung vào tư duy thuật toán; nhà trường có thể tái sử dụng thiết bị và nội dung; đơn vị tổ chức tạo được mặt bằng thi đấu công bằng. Kết quả áp dụng tại Robocon HUSC 2025 là cơ sở thực tiễn để tiếp tục hoàn thiện dữ liệu đánh giá, chuẩn hóa chương trình theo ba cấp học và nhân rộng nền tảng trong các hoạt động STEM của thành phố Huế.


